중국 IT기업 샤오미가 자사 휴머노이드 로봇을 자동차 생산라인에 실제 투입했다고 밝혔다.
단순 시연이 아니라, 다이캐스팅 공정의 자동 탭 너트 설치 작업에 3시간 연속 자율 투입해 양측 동시 설치 성공률 90.2%를 기록했다는 설명이다.
샤오미는 최근 공식 웨이보를 통해 “로봇이 자동차 공장에서 인턴십을 시작했다”고 공개했다. 해당 로봇은 다섯 손가락을 갖춘 민첩 손(dexterous hand) 구조로, 자동 못 공급 장치에서 셀프 태핑 너트를 집어 정해진 위치에 올려놓고, 자동 탭 및 조임 공정과 연동해 바닥 부품 체결 작업을 수행했다. 가장 빠른 생산라인 기준인 76초 사이클 타임 요구도 충족했다고 밝혔다.
이번 사례에서 주목할 점은 전통적인 2지(二指) 그리퍼나 고정형 드라이버 대신, 다관절·다지점 제어가 가능한 다섯 손가락 구조를 채택했다는 점이다.
셀프 태핑 너트는 내부 스플라인(spline) 구조가 불규칙하고, 집을 때마다 자세가 일정하지 않다. 설치 과정에서는 밀리미터 단위 정렬과 위치 핀과의 정확한 맞춤이 요구된다. 여기에 위치 핀의 자기적 인력으로 인한 미세 간섭까지 발생해 난도가 높다.
샤오미 측은 “민첩 손은 다중 손가락 적응 그립과 관절 미세 조정, 촉각 기반 실시간 힘 제어를 통해 복합 요구를 동시에 충족할 수 있다”고 설명했다. 같은 손으로 공구 교체 없이 다양한 조립 작업을 수행할 수 있어 생산라인 전체 효율 향상에도 기여할 수 있다는 것이다.
로봇에는 TacRefineNet 기반 촉각 인지 모델이 적용됐다. 시각·촉각·공동 인식 정보를 통합하는 다중 모달 센싱 구조를 통해 작업 상태를 판단하고 오판율을 줄였다는 설명이다.
샤오미는 제어 시스템에 VLA 기반 대형 모델 ‘Xiaomi-Robotics-0’을 적용하고, 강화학습(RL)과 결합한 종단 간 데이터 기반 제어 방식을 도입했다고 밝혔다. 이를 통해 복잡한 규칙 프로그래밍을 줄이고, 다양한 작업 환경에 빠르게 적응하도록 설계했다는 것이다.
전신 모션 제어는 최적화 제어와 강화학습을 결합한 하이브리드 구조다. 균형·안전·작업 제약 등을 우선순위별로 처리하며, 단일 해 계산 시간은 1밀리초(ms) 미만이라고 소개했다.
다만 나사 걸림(jamming), 정렬 오차, 시야각 제한 등으로 인한 실패 유형은 여전히 존재한다. 샤오미 역시 “대규모 산업 적용을 위해서는 생산 주기와 합격률이라는 핵심 병목을 체계적으로 돌파해야 한다”고 인정했다.
자동차 업계 전반에서도 휴머노이드 로봇 도입이 확산되는 분위기다.
BMW Group은 독일 라이프치히 공장에서 휴머노이드 로봇 파일럿 프로젝트를 시작했고, 토요타 자동차 역시 캐나다 공장 도입 계획을 밝힌 바 있다. 메르세데스-벤츠, 아우디, 현대자동차, 포드 등도 유사한 협력 또는 시범 사업을 진행 중이다.
모건스탠리는 2050년 휴머노이드 로봇 시장 규모가 5조 달러에 이를 것으로 전망했다.
전문가들은 “휴머노이드 로봇의 상업화 성패는 무대 위 퍼포먼스가 아니라, 공장 현장에서 생산성과 경제성을 입증하느냐에 달려 있다”고 지적한다. 분류·조립·적재·하역 등 반복적 고정밀 공정은 인간 작업을 보완하거나 일부 대체할 수 있는 현실적 영역으로 꼽힌다.
샤오미의 이번 시도는 기술 시연을 넘어 실제 제조 현장 검증 단계에 들어갔다는 점에서 의미가 있다. 다만 90.2% 성공률은 출발점일 뿐이다. 산업 현장에서 요구되는 99% 이상 안정성과 장시간 연속 가동 환경에서의 비용 경쟁력을 확보할 수 있을지가 향후 관건이 될 전망이다.


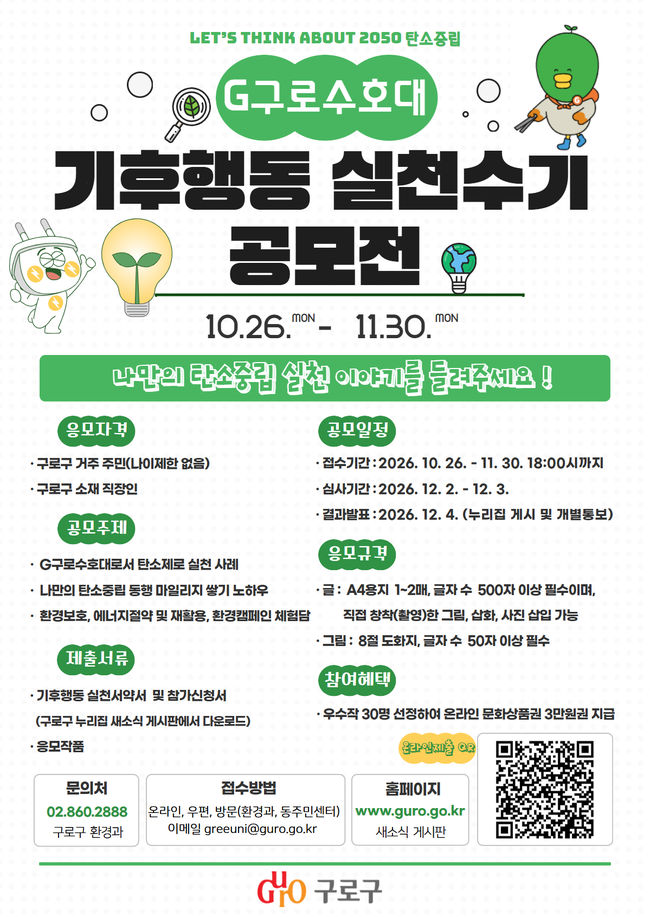 구로구, ‘G구로수호대 기후행동 실천수기 공모전’ 개최
 교실 빛 환경부터 고령자 앱 이용까지…중국, 생활 속 국가표준 정비
 {발행인 칼럼] 중국인의 지갑은 닫힌 것일까, 다른 곳으로 옮겨간 것일까
 인도 길거리에서 구두닦는 아저씨
 [만평] 세계 경제를 되살리기 위한 무역 봉쇄 해제
 목록